目录

  • 1 项目1 工业机器人概述
    • 1.1 机器人与工业机器人的定义
    • 1.2 工业机器人的组成
    • 1.3 工业机器人的品牌
    • 1.4 机器人发展
    • 1.5 按坐标系统分类
    • 1.6 按控制方式分类
    • 1.7 按驱动方式分类
    • 1.8 按技术等级分类
    • 1.9 按用途分类
    • 1.10 单元测验
  • 2 项目2 ABB工业机器人的基本操作
    • 2.1 认知常用ABB工业机器人
    • 2.2 ABB机器人操作安全
    • 2.3 ABB机器人的控制柜
    • 2.4 ABB机器人的本体
    • 2.5 机器人的本体与控制柜的连接
    • 2.6 ES与AS的应用示例
    • 2.7 紧急停止后的恢复操作
    • 2.8 什么是示教器
    • 2.9 设定示教器的显示语言
    • 2.10 示教器切换左右手操作习惯设定
    • 2.11 查看机器人常用信息
    • 2.12 机器人数据的备份与恢复
    • 2.13 单轴运动的手动操纵
    • 2.14 线性运动的手动操纵
    • 2.15 重定位运动的手动操纵
    • 2.16 ABB机器人奇异点管理
    • 2.17 机器人SMB电池的更换
    • 2.18 单元测验
  • 3 项目3 ABB机器人I/O通信认知
    • 3.1 ABB机器人常见通讯方式
    • 3.2 IRC5 compact第二代控制器IO接线
    • 3.3 ABB 标准 IO 板
    • 3.4 建立机器人仿真系统
    • 3.5 定义数字输入信号
    • 3.6 定义数字输出信号
    • 3.7 定义组输入信号
    • 3.8 定义组输出信号
    • 3.9 定义模拟输出信号
    • 3.10 IO信号监控与操作
    • 3.11 系统输入输出与IO信号的关联
    • 3.12 示教器可编程按键的使用
    • 3.13 单元测验
  • 4 项目4 工业机器人RAPID程序认知
    • 4.1 建立程序数据的操作
    • 4.2 程序数据类型与分类
    • 4.3 RAPID程序架构与编辑
    • 4.4 建立程序模块与例行程序
    • 4.5 建立TCP
    • 4.6 常用的函数讲解与说明
    • 4.7 基本指令
    • 4.8 运动指令
    • 4.9 IO指令
    • 4.10 条件逻辑指令
    • 4.11 时钟指令
    • 4.12 中断指令
    • 4.13 单元练习仿真软件
    • 4.14 单元测验
  • 5 项目5 工业机器人系统集成典型编程应用
    • 5.1 轨迹板运动操作
    • 5.2 轨迹板运动操作仿真软件
    • 5.3 上下料应用模块
    • 5.4 上下料应用模块仿真软件
    • 5.5 装配应用模块
    • 5.6 装配应用模块仿真软件
    • 5.7 焊接应用模块
    • 5.8 焊接应用模块仿真软件
    • 5.9 喷涂应用模块
    • 5.10 喷涂应用模块仿真软件
    • 5.11 码垛应用模块
    • 5.12 码垛应用模块仿真软件
    • 5.13 主程序应用模块
    • 5.14 单元测验
  • 6 项目六 试卷库
    • 6.1 模拟试卷1
    • 6.2 模拟试卷2
  • 7 课程配套教材等资料
    • 7.1 ABB工业机器人操作与编程教材电子版
    • 7.2 课程配套PPT
      • 7.2.1 工业机器人的概述
      • 7.2.2 工业机器人的基本操作
      • 7.2.3 ABB机器人的IO通信
      • 7.2.4 机器人RAPID程序
      • 7.2.5 工业机器人系统集成典型编程应用
      • 7.2.6 参考答案
    • 7.3 ABB仿真软件
    • 7.4 仿真工作站
    • 7.5 其他资料
  • 8 课程源文件
    • 8.1 最新版RobotStudio下载
    • 8.2 案例源文件下载
  • 9 工业机器人概述
    • 9.1 课前欣赏
    • 9.2 绪论
    • 9.3 工业机器人的定义
    • 9.4 工业机器人的发展与应用
    • 9.5 工业机器人的分类
    • 9.6 工业机器人的系统组成
    • 9.7 工业机器人的技术指标
    • 9.8 工业机器人6个轴的运动
  • 10 工业机器人离线编程软件
    • 10.1 RobotStudio软件安装
    • 10.2 RobotStudio软件介绍
    • 10.3 创建工作站
  • 11 工业机器人的基本操作
    • 11.1 设备平台认知
    • 11.2 ABB工业机器人示教器的基本使用
    • 11.3 查看工业机器人常用信息与事件日志
    • 11.4 ABB工业机器人数据的备份与恢复
    • 11.5 工业机器人数据的坐标系
    • 11.6 ABB工业机器人的手动操作
    • 11.7 手动操作的增量模式控制
    • 11.8 手动操纵的快捷方式
    • 11.9 ABB工业机器人转数计数器更新操作
  • 12 工业机器人I/O通信
    • 12.1 认识工业机器人IO通信的种类
    • 12.2 认识常用ABB标准IO板
    • 12.3 ABB标准IO板的配置
    • 12.4 IO信号的定义
    • 12.5 IO信号的监控与操作
    • 12.6 系统输入输出与IO信号的关联
    • 12.7 定义可编程按键
    • 12.8 测验
  • 13 工业机器人程序数据的建立
    • 13.1 程序数据介绍
    • 13.2 程序数据的类型
    • 13.3 建立程序数据
    • 13.4 测验-程序数据
    • 13.5 工具数据的建立
    • 13.6 工具数据的建立(搬运码垛)
    • 13.7 工件坐标的建立
    • 13.8 有效载荷的设定
    • 13.9 测验-建立三个关键程序数据
  • 14 工业机器人RAPID程序的建立
    • 14.1 认识RAPID程序
    • 14.2 赋值指令
    • 14.3 运动指令
    • 14.4 I/O控制指令
    • 14.5 条件逻辑判断指令
    • 14.6 其他的常用指令
    • 14.7 偏移函数
    • 14.8 机器人轨迹编程
    • 14.9 机器人轨迹编程-MoveHome例行程序
    • 14.10 机器人轨迹编程-Path1
    • 14.11 机器人轨迹编程-Path2
    • 14.12 机器人轨迹编程-Path3
    • 14.13 机器人轨迹编程-Path4
    • 14.14 机器人轨迹编程-Main
    • 14.15 机器人轨迹编程-程序调试、自动运行与保存
  • 15 工业机器人集成应用考证(初级理论)
    • 15.1 测验-1.1识读工作站技术文件
    • 15.2 测验-1.2工作站模型搭建
    • 15.3 测验-2.1工作站安装
    • 15.4 测验-2.2工作站安全检查
    • 15.5 测验-3.1工业机器人参数设置与手动操作
    • 15.6 测验-3.2工作机器人坐标系标定与验证
    • 15.7 测验-3.3工业机器人I/O通信
    • 15.8 测验-3.4工业机器人编程与调试
    • 15.9 测验-4.1PLC软件安装与编程
    • 15.10 测验-4.2触摸屏软件使用与编程
    • 15.11 测验-5.1工作站通信配置与调试
    • 15.12 测验-5.2常用电动机及传感器参数设置与调试
    • 15.13 测验-5.3工作站维护
  • 16 工业机器人集成应用
    • 16.1 虚拟调试软件仿真
      • 16.1.1 平台搭建
      • 16.1.2 零件及状态机定义
      • 16.1.3 变量关联
      • 16.1.4 虚拟调试仿真
  • 17 机器人中级考证实操
    • 17.1 PQArt集成系统仿真
      • 17.1.1 样题七PQArt虚拟仿真
      • 17.1.2 样题四PQArt虚拟仿真
      • 17.1.3 2024考证样题
  • 18 项目式实训
    • 18.1 实训指导书
    • 18.2 实训指导视频
  • 19 课程题库
    • 19.1 课程题库文档
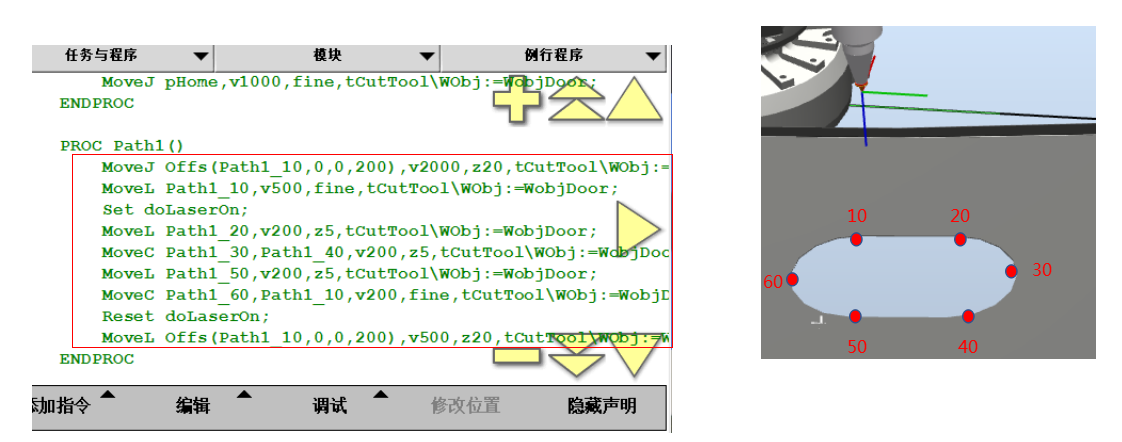
机器人轨迹编程-Path1
  • 1 教学视频
  • 2 程序