应用光学与光学设计基础
-
1.1前 言
-
1.2绪 论
-
1.3第一篇 几何光学的基本概念与成像理论
-
1.3.1第1章 几何光学基本定律与成像基本概念
-
1.3.1.11.1 几何光学的基本概念
-
1.3.1.1.11.1.1 光波
-
1.3.1.1.21.1.2 光源(发光体,发光点)
-
1.3.1.1.31.1.3 波面
-
1.3.1.1.41.1.4 光线
-
1.3.1.1.51.1.5 光束
-
1.3.1.21.2 光的传播规律——几何光学的基本定律
-
1.3.1.2.11.2.1 光的直线传播定律
-
1.3.1.2.21.2.2 光的独立传播定律
-
1.3.1.2.31.2.3 反射定律与折射定律
-
1.3.1.2.41.2.4 折射率
-
1.3.1.2.51.2.5 反射光与折射光的能量分布
-
1.3.1.2.61.2.6 全反射(完全内反射)及其应用
-
1.3.1.2.71.2.7 光路的可逆原理
-
1.3.1.2.81.2.8 光线在折射率连续变化的非均匀介质中的传播规律
-
1.3.1.31.3 费马原理
-
1.3.1.41.4 马吕斯定律
-
1.3.1.51.5 光学系统及成像的基本概念
-
1.3.1.5.11.5.1 光学系统的基本概念
-
1.3.1.5.21.5.2 成像的基本概念
-
1.3.1.6习题1
-
1.3.1.7思考题1
-
1.3.2第2章 共轴球面系统的成像理论
-
1.3.2.12.1 子午面内实际光线经共轴球面系统折射的光路计算公式
-
1.3.2.1.12.1.1 符号规则
-
1.3.2.1.22.1.2 实际光线经(单折射)球面折射的光路计算公式
-
1.3.2.1.32.1.3 实际光线经共轴球面系统的光路计算公式
-
1.3.2.1.42.1.4 轴上单色物点经单折射球面成像性质的分析
-
1.3.2.22.2 单折射球面的近轴光路计算公式与近轴成像规律
-
1.3.2.2.12.2.1 单个折射球面的近轴光路计算公式
-
1.3.2.2.22.2.2 单折射球面的近轴成像规律
-
1.3.2.32.3 共轴球面系统的近轴像面位置与放大率的计算
-
1.3.2.3.12.3.1 共轴球面系统近轴区的转面过渡公式组
-
1.3.2.3.22.3.2 共轴球面系统近轴像面位置的计算
-
1.3.2.3.32.3.3 共轴球面系统近轴区的拉—赫不变式与放大率计算
-
1.3.2.42.4 球面反射镜的成像规律
-
1.3.2.4.12.4.1 球面反射镜的物像位置关系式
-
1.3.2.4.22.4.2 球面反射镜的成像放大率与拉—赫不变式
-
1.3.2.4.32.4.3 球面反射镜的应用
-
1.3.2.5习题2
-
1.3.2.6思考题2
-
1.3.3第3章 理想光学系统的成像理论
-
1.3.3.13.1 理想光学系统与“共线成像”的基本概念
-
1.3.3.23.2 共轴理想光学系统的基点、基面与焦距
-
1.3.3.2.13.2.1 主面和主点
-
1.3.3.2.23.2.2 焦点和焦面
-
1.3.3.2.33.2.3 焦距
-
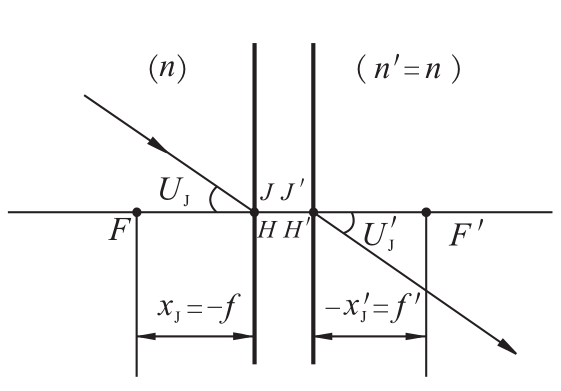
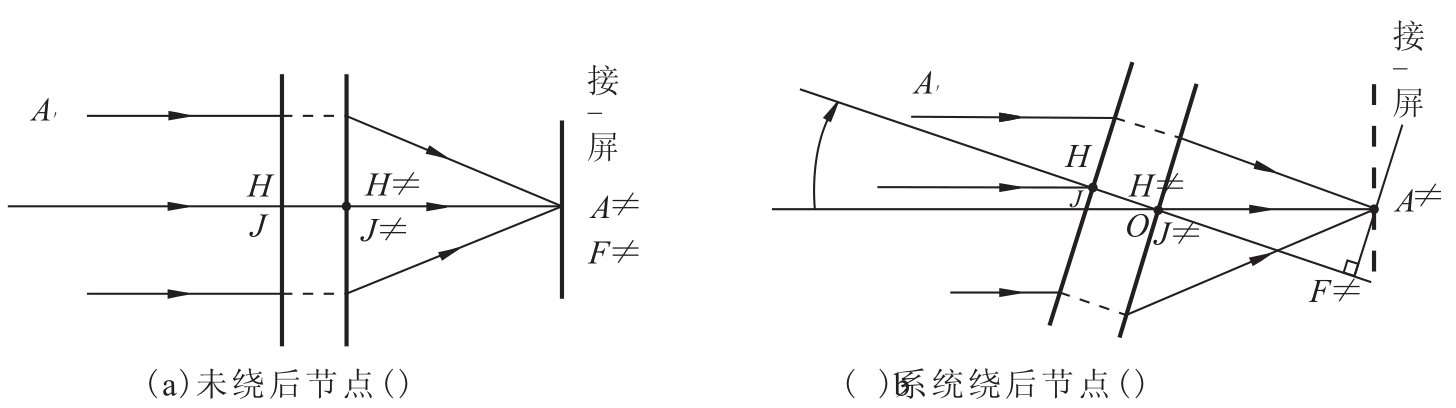
1.3.3.2.43.2.4 节点、节面
-
1.3.3.33.3 理想光学系统物像间的解析关系
-
1.3.3.3.13.3.1 决定光学系统物像共轭点位置的基本公式
-
1.3.3.3.23.3.2 理想光学系统拉—赫不变式与系统物方、像方的焦距比
-
1.3.3.3.33.3.3 理想光学系统的诸放大率及其相互关系
-
1.3.3.3.43.3.4 光束的会聚度与光学系统的光焦度、屈光度
-
1.3.3.43.4 理想光学系统的图解求像方法
-
1.3.3.4.13.4.1 光线描迹图解法
-
1.3.3.4.23.4.2 直角坐标图解法
-
1.3.3.53.5 理想光学系统的物像关系特性曲线
-
1.3.3.5.13.5.1 物像位置共轭特性曲线
-
1.3.3.5.23.5.2 放大率特性曲线
-
1.3.3.63.6 光学系统的基本类型
-
1.3.3.6.13.6.1 焦距f和f'具有相反符号的系统——第一型系统
-
1.3.3.6.23.6.2 焦距f和f'具有相同符号的系统——第二型系统
-
1.3.3.73.7 理想光学系统的组合
-
1.3.3.83.8 透镜
-
1.3.3.8.13.8.1 单折射球面的基点、基面位置与焦距
-
1.3.3.8.23.8.2 透镜(厚透镜)的基点位置与焦距计算公式
-
1.3.3.8.33.8.3 薄透镜与薄透镜组
-
1.3.3.93.9 理想光学系统共轴多光组复合的实用方法
-
1.3.3.9.13.9.1 正切计算法
-
1.3.3.9.23.9.2 截距计算法
-
1.3.3.103.10 实际光学系统基点位置和焦距的计算
-
1.3.3.10.13.10.1 求像方基点位置与焦距——正向光路计算
-
1.3.3.10.23.10.2 求物方基点位置与焦距——反向光路计算
-
1.3.3.11习题3
-
1.3.3.12思考题3
-
1.3.4第4章 矩阵方法在近轴光学中的应用
-
1.3.4.14.1 共轴球面系统的作用矩阵
-
1.3.4.1.14.1.1 折射矩阵
-
1.3.4.1.24.1.2 传递矩阵
-
1.3.4.1.34.1.3 共轴球面系统的作用矩阵
-
1.3.4.24.2 共轴球面系统的物像关系矩阵
-
1.3.4.34.3 矩阵方法在薄透镜系统中的应用
-
1.3.4.4习题4
-
1.3.5第5章 平面元件与棱镜系统
-
1.3.5.15.1 平面折射与平行平板玻璃的成像性质
-
1.3.5.1.15.1.1 光线经过平面的折射
-
1.3.5.1.25.1.2 光线经平行平板玻璃的折射
-
1.3.5.1.35.1.3 平行平板玻璃的“等效空气层”概念
-
1.3.5.25.2 折射棱镜
-
1.3.5.35.3 楔 镜
-
1.3.5.45.4 平面反射镜与平面镜系统
-
1.3.5.4.15.4.1 平面镜的成像特性
-
1.3.5.4.25.4.2 平面镜的旋转效应
-
1.3.5.4.35.4.3 两面角镜的成像特性
-
1.3.5.55.5 反射棱镜
-
1.3.5.5.15.5.1 反射棱镜的基本概念
-
1.3.5.5.25.5.2 反射棱镜的视场角
-
1.3.5.5.35.5.3 平面反射系统的转像规律分析
-
1.3.5.5.45.5.4 反射棱镜的展开及其理论结构尺寸的计算
-
1.3.5.5.55.5.5 棱镜的偏差
-
1.3.5.65.6 光学铰链
-
1.3.5.75.7 矢量计算方法在平面镜系中的应用
-
1.3.5.7.15.7.1 矢量形式的反射定律
-
1.3.5.7.25.7.2 矢量形式的折射定律
-
1.3.5.7.35.7.3 矢量绕定轴转动公式
-
1.3.5.85.8 平面反射系统中物像关系的矩阵表示方法
-
1.3.5.9习题5
-
1.3.6第6章 眼睛与典型目视光学系统的工作原理
-
1.3.6.16.1 眼睛
-
1.3.6.1.16.1.1 眼睛的构造和主要光学常数
-
1.3.6.1.26.1.2 模型眼与简化眼
-
1.3.6.1.36.1.3 眼睛的主要特性
-
1.3.6.26.2 放大镜和显微镜系统的工作原理
-
1.3.6.2.16.2.1 放大镜的工作原理
-
1.3.6.2.26.2.2 显微镜的工作原理
-
1.3.6.36.3 望远系统的工作原理
-
1.3.6.3.16.3.1 望远系统的工作原理与主要性质
-
1.3.6.3.26.3.2 望远系统的视角放大率
-
1.3.6.3.36.3.3 望远(镜)系统的基本类型
-
1.3.6.46.4 目视光学仪器的视度调节
-
1.3.6.56.5 理想光学系统的分辨率
-
1.3.6.6习题6
-
1.3.7第7章 光学系统中光束的限制
-
1.3.7.17.1 实际光学系统中的光阑及其作用
-
1.3.7.27.2 光学系统的孔径光阑、入射光瞳和出射光瞳
-
1.3.7.37.3 视场光阑、窗以及渐晕的概念
-
1.3.7.3.17.3.1 视场光阑、入射窗和出射窗
-
1.3.7.3.27.3.2 渐晕
-
1.3.7.47.4 光阑设置的原则和几种典型系统光束限制的分析
-
1.3.7.4.17.4.1 光阑设置的原则
-
1.3.7.4.27.4.2 几种典型系统的光阑设置与光束限制
-
1.3.7.57.5 远心光路(焦阑光路)
-
1.3.7.5.17.5.1 物方远心光路
-
1.3.7.5.27.5.2 像方远心光路
-
1.3.7.67.6 场 镜
-
1.3.7.77.7 物空间在平面上成像的清晰深度——光学系统的景深
-
1.3.7.7.17.7.1 照相物镜
-
1.3.7.7.27.7.2 望远系统
-
1.3.7.8习题7
-
1.4第二篇 光度学与色度学基础
-
1.4.1第8章 光度学的基本概念与光学系统中光能损失的计算
-
1.4.1.18.1 光能与光度学的基本概念
-
1.4.1.1.18.1.1 立体角的概念与计算
-
1.4.1.1.28.1.2 辐[射能]通量、光谱光视效率(视见函数)与光通量
-
1.4.1.1.38.1.3 发光强度
-
1.4.1.1.48.1.4 [光]照度
-
1.4.1.1.58.1.5 光出射度
-
1.4.1.1.68.1.6 [光]亮度
-
1.4.1.1.78.1.7 光度学各主要光度量名称、单位及其换算关系
-
1.4.1.28.2 光学系统中光通量与光亮度的传递
-
1.4.1.2.18.2.1 光束在均匀透明的同种介质中的传播
-
1.4.1.2.28.2.2 光束在介质分界面折射、反射后,光亮度的变化规律
-
1.4.1.38.3 光学系统中光能损失的计算
-
1.4.1.3.18.3.1 光学系统中光能损失的分析与计算
-
1.4.1.3.28.3.2 光学系统透过率的计算
-
1.4.1.48.4 像平面的照度
-
1.4.1.4.18.4.1 轴上像点照度公式
-
1.4.1.4.28.4.2 轴外像点的照度公式
-
1.4.1.58.5 眼睛直接观察与通过仪器观察时像的主观亮度
-
1.4.1.5.18.5.1 眼睛直接观察物体时像的主观亮度
-
1.4.1.5.28.5.2 通过仪器观察时像的主观亮度
-
1.4.1.6习题8
-
1.4.2第9章 色度学基础
-
1.4.2.19.1 颜色视觉与色度学的基本概念
-
1.4.2.1.19.1.1 人眼的颜色视觉特性
-
1.4.2.1.29.1.2 颜色的分类与彩色的三特性
-
1.4.2.1.39.1.3 颜色的混合与匹配
-
1.4.2.29.2 标准色度系统与色度计算
-
1.4.2.2.19.2.1 CIE1931-RGB色度系统
-
1.4.2.2.29.2.2 CIE1931标准色度系统
-
1.4.2.2.39.2.3 CIE1964补充标准色度系统
-
1.4.2.2.49.2.4 均匀色品图及均匀颜色空间
-
1.4.2.2.59.2.5 CIE标准施照体与标准光源
-
1.4.2.2.69.2.6 CIE色度计算举例
-
1.5第三篇 典型与实用光学系统
-
1.5.1第10章 望远镜与望远系统外形尺寸计算
-
1.5.1.110.1 望远镜中的转像系统
-
1.5.1.1.110.1.1 棱镜式转像系统
-
1.5.1.1.210.1.2 透镜转像系统
-
1.5.1.210.2 望远镜的变倍——可变放大率的望远镜
-
1.5.1.2.110.2.1 间断变倍望远系统
-
1.5.1.2.210.2.2 连续变倍望远系统
-
1.5.1.310.3 望远系统的调焦方式 内调焦望远镜
-
1.5.1.3.110.3.1 外调焦系统
-
1.5.1.3.210.3.2 内调焦系统——内调焦望远镜
-
1.5.1.410.4 光学测距原理与系统
-
1.5.1.4.110.4.1 单眼(合像)测距仪
-
1.5.1.4.210.4.2 双眼体视测距仪
-
1.5.1.510.5 望远(镜)系统的光学性能与技术要求
-
1.5.1.5.110.5.1 分辨率α
-
1.5.1.5.210.5.2 视放大率Γ
-
1.5.1.5.310.5.3 视场角2ω
-
1.5.1.5.410.5.4 出瞳直径D'
-
1.5.1.5.510.5.5 出瞳距离lz
-
1.5.1.610.6 望远系统的物镜和目镜
-
1.5.1.6.110.6.1 望远物镜的光学特性和类型
-
1.5.1.6.210.6.2 望远系统目镜的特点及常用类型
-
1.5.1.710.7 望远系统的外形尺寸计算
-
1.5.1.7.110.7.1 光学系统外形尺寸计算的主要任务与内容
-
1.5.1.7.210.7.2 望远系统的外形尺寸计算举例
-
1.5.2第11章 显微镜
-
1.5.2.111.1 概述
-
1.5.2.211.2 显微镜光学系统的基本组成与光学连接尺寸
-
1.5.2.2.111.2.1 显微镜光学系统的基本组成
-
1.5.2.2.211.2.2 显微镜的光学连接尺寸
-
1.5.2.311.3 显微镜的光学特性与主要光学性能指标
-
1.5.2.3.111.3.1 显微镜的光束限制结构特点
-
1.5.2.3.211.3.2 显微镜的视场光阑和视场
-
1.5.2.3.311.3.3 显微镜的分辨率
-
1.5.2.3.411.3.4 显微镜的放大倍率及适用放大倍率
-
1.5.2.3.511.3.5 显微镜的成像深度(景深)
-
1.5.2.411.4 显微镜的物镜和目镜
-
1.5.2.4.111.4.1 显微物镜
-
1.5.2.4.211.4.2 显微目镜
-
1.5.2.511.5 显微镜的照明系统
-
1.5.2.5.111.5.1 对照明系统的要求
-
1.5.2.5.211.5.2 主要的照明方式与照明系统
-
1.5.3第12章 照相与投影系统
-
1.5.3.112.1 照相机的工作原理
-
1.5.3.212.2 照相物镜的主要性能与基本类型
-
1.5.3.2.112.2.1 照相物镜的主要性能
-
1.5.3.2.212.2.2 照相物镜的基本类型
-
1.5.3.2.312.2.3 变焦距照相物镜
-
1.5.3.312.3 照相机的分类和基本结构
-
1.5.3.3.112.3.1 照相机的分类
-
1.5.3.3.212.3.2 传统胶片式单反照相机的基本结构
-
1.5.3.3.312.3.3 数码照相机的原理、主要性能参数及特点
-
1.5.3.412.4 放映投影系统的工作原理及其类别
-
1.5.3.512.5 投影系统与投影物镜的主要光学性能参数
-
1.5.3.612.6 微显示投影机
-
1.5.4第13章 纤维光学与光纤传像系统
-
1.5.4.113.1 阶跃光纤的传光机理与主要性能参数
-
1.5.4.1.113.1.1 阶跃光纤中光波传播规律分析——表面波机理
-
1.5.4.1.213.1.2 光在阶跃直圆柱光纤中的传播规律及主要性能参数
-
1.5.4.213.2 阶跃多模光纤与单模光纤
-
1.5.4.2.113.2.1 阶跃多模光纤传输的模式与归一化波导常数V
-
1.5.4.2.213.2.2 单模光纤
-
1.5.4.313.3 渐变折射率光纤的传光机理与自聚焦透镜的成像特性
-
1.5.4.3.113.3.1 非均匀介质中的光线理论——程函方程与光线微分方程
-
1.5.4.3.213.3.2 平方律分布的自聚焦光纤中的光线传播轨迹与规律分析
-
1.5.4.3.313.3.3 自聚焦透镜的成像规律——近轴成像
-
1.5.4.413.4 光纤传像原理、器件与系统
-
1.5.4.4.113.4.1 光纤传像束的传像机理与主要性能指标
-
1.5.4.4.213.4.2 光纤传像系统(光纤望远系统,光纤内窥镜)
-
1.6第四篇 光学系统的像质评价与应用ZEMAX软件进行光学设计的基本方法
-
1.6.1第14章 光学系统的像质评价
-
1.6.1.114.1 用几何像差表征光学系统像质的基本概念与方法
-
1.6.1.1.114.1.1 轴上点的光束结构与像差
-
1.6.1.1.214.1.2 轴外点的子午与弧矢光束结构与像差表示
-
1.6.1.1.314.1.3 垂轴几何像差
-
1.6.1.214.2 几何点列图的像质评价方法
-
1.6.1.314.3 光学系统成像质量的波像差表示与瑞利判据
-
1.6.1.414.4 基于点扩散函数的空域像质评价方法(中心点亮度)与斯特列尔准则
-
1.6.1.514.5 光学传递函数评价像质的基本概念
-
1.6.1.614.6 典型光学系统成像质量评价与指标
-
1.6.1.6.114.6.1 望远镜与显微镜成像质量评价
-
1.6.1.6.214.6.2 照相系统与摄影物镜像质评价
-
1.6.1.714.7 ZEMAX中的像质评价方法
-
1.6.2第15章 应用ZEMAX的光学自动设计原理与方法
-
1.6.2.115.1 光学自动设计基本概念
-
1.6.2.1.115.1.1 光学自动设计基本原理
-
1.6.2.1.215.1.2 阻尼最小二乘法
-
1.6.2.1.315.1.3 评价函数的构成与权因子
-
1.6.2.215.2 ZEMAX评价函数
-
1.6.2.2.115.2.1 ZEMAX评价函数的构建
-
1.6.2.2.215.2.2 ZEMAX评价函数中的操作符
-
1.6.2.2.315.2.3 默认评价函数
-
1.6.2.315.3 常用几何像差控制在评价函数中的实现
-
1.6.2.3.115.3.1 ZEMAX中内建几何像差控制符与特点
-
1.6.2.3.215.3.2 评价函数中常用独立几何像差复合控制操作符的构建
-
1.6.2.415.4 利用ZEMAX像质优化与设计举例
-
1.6.2.4.115.4.1 消色差双胶合望远镜物镜设计
-
1.6.2.4.215.4.2 光路中有棱镜的望远物镜设计
-
1.6.2.4.315.4.3 显微物镜设计
-
1.6.2.4.415.4.4 目镜设计
-
1.6.2.4.515.4.5 变焦物镜设计
-
1.6.3参考文献